案例 · Caltech
智能家务机械臂
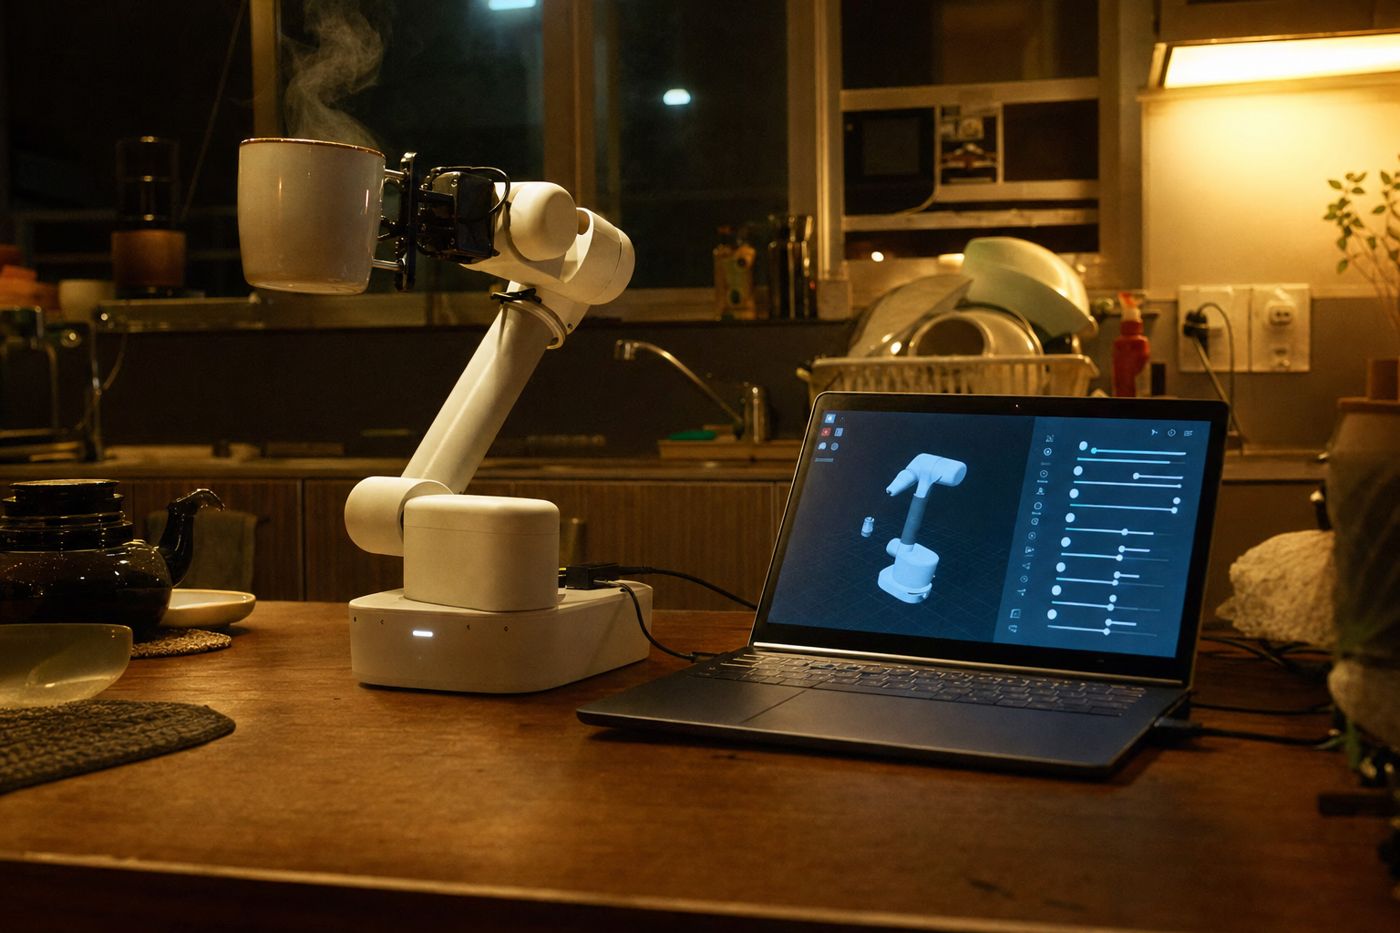
对行动不便的老人来说,弯腰捡起一只杯子可能是一天里最难的动作。他想做一只能在厨房台面上帮忙的手。
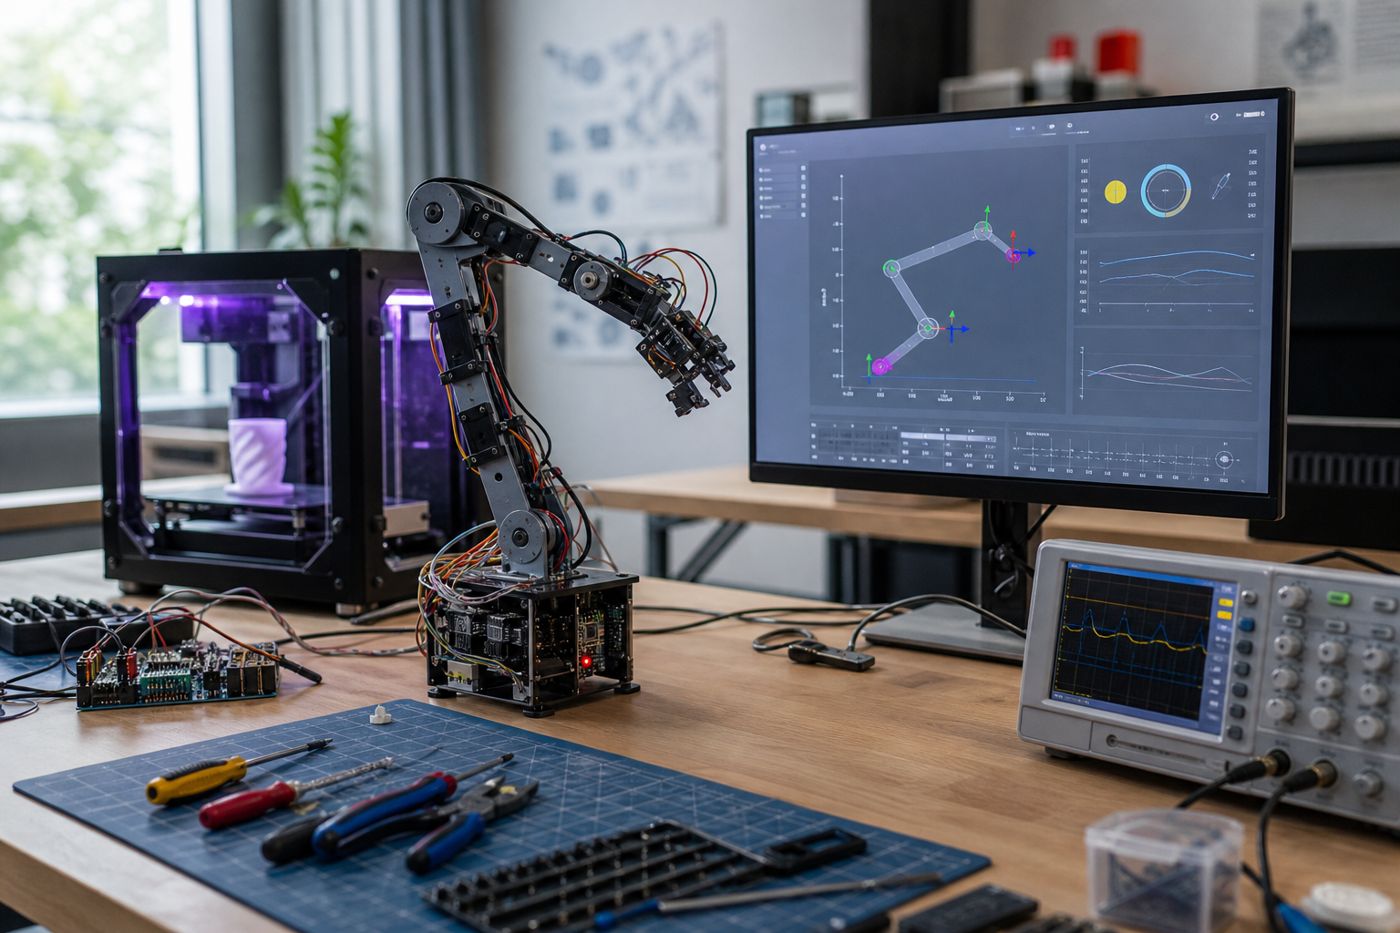
Tim 从家庭自动化与辅助生活场景出发,开发了一套智能家务机械臂系统,整合机械结构、驱动传动、传感融合与智能控制,实现抓取、分类与搬运等基础任务,并结合运动学、动力学建模及视觉与力反馈,实现稳定运动与安全精准交互。
深入 Robotics Manipulation & Mechatronic Systems 方向科研,实践正逆运动学、力矩分析、回路设计与硬件调试
发表论文《Design and Control Optimization of a Modular Intelligent Household Robotic Arm》,并参与会议 CCSIT
获 California Science & Engineering Fair 优秀工程奖;入围 Diamond Challenge 全球赛
申请美国技术专利(专利号 63/***,647)
完成可复现实验级智能家务机械臂原型:视觉识别抓取与控制界面
开源发布硬件设计与控制代码,并在社区 STEM 中心展示
创立品牌 HomeBot Lab
在社区 STEM 中心与中学机器人社团开展机械臂工作坊,累计覆盖 400+ 名学生;应用于辅助老年人与行动不便人群的家务场景
获得大学机器人实验室导师、工程竞赛教练及社区合作机构负责人的高度推荐信与评价